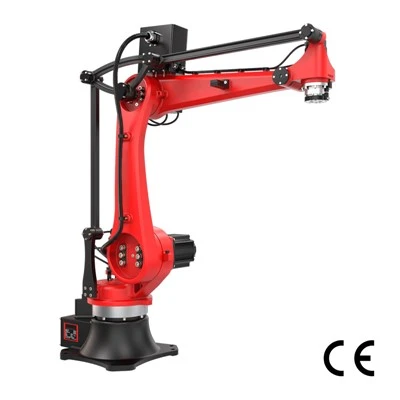
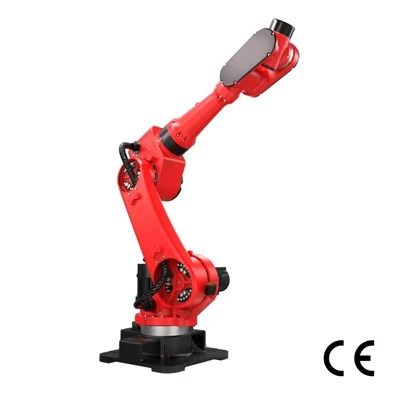
Valige-ja-paigutage robotid 60 sekundiga
A vali-ja-paigutage roboton automatiseeritud süsteem, mis korjab objekti ühest kohast ja asetab selle teise vastavalt programmeeritud või arvutatud järjestusele. Lihtsamalt öeldes tuvastab see eseme, määrab, kus ja kuidas seda käsitseda, haarab sellest kinni, liigutab seda ja vabastab selle sihtasendis.
Kiire määratlus:Vali{0}}ja-koharobot kannab tootmis-, pakkimis- ja logistikatoimingutes korduvalt osi, tooteid või pakendeid kindlaksmääratud asukohtade vahel.
Põhilineroboti vali ja kohttöövoo võib kokku võtta järgmiselt:
Tuvasta → Planeeri → Vali → Teisalda → Koht → Kinnita

Süsteem tuvastab esmalt objekti ja selle asukoha, seejärel kavandab vajaliku liikumise. See valib objekti, teisaldab selle sihtkohta, asetab selle ja kontrollib enne järgmise tsükli alustamist, et toiming viidi ootuspäraselt lõpule. Sama põhijada ilmneb ülesannetes, mis ulatuvad komponentide teisaldamisest tootmisetappide vahel kuni pakendatud kaupade laadimiseni või kaupade sorteerimiseni logistikatoimingutes.
Kuid tõeline vali{0}}ja-koht on midagi enamat kui robotkäsi. Terviklik süsteem ühendab mitu komponenti, mis peavad töötama koos ühe koordineeritud automatiseerimiselemendina.
Kui plaanite valida{0}}ja-koha automatiseerimist, uurigeRBTIC vali{0}}ja aseta{1}}robotite seeriakonfiguratsioonide ja spetsifikatsioonide ülevaatamiseks.
Mis teeb täieliku valiku{0}}ja-kohasüsteemi?
Robot on vaid üks osa tervikustvali-ja-paiga süsteem. Praktikas on arobotlikvali ja koht rakkühendab kuus funktsionaalset kihti:roboti liikumine, haaramine, tajumine, juhtimine, materjali esitlemine ja ohutus/integreerimine.
Iga kiht lahendab erineva probleemi. Robotkäsi peab jõudma ülesandeni, haarats peab toodet usaldusväärselt käsitsema, andurid peavad toimuva tuvastama, kontroller peab liikumist koordineerima ja ümbritsev varustus peab tooteid ettearvatavalt esitlema. Ohutussüsteemid, valve, liidesed ja integratsioon panevad need komponendid töötama ühe tootmisüksusena.
See eristamine on varustuse määramisel oluline:Robot ≠ robotrakk.Võimekas robotkäsi võib siiski anda kehvad tulemused, kui toodet ei saa järjekindlalt haarata, see jõuab ettearvamatult või seda ei saa ülejäänud liiniga sünkroonida.

Vali ja Koht Roboti käsi
Thevali-ja-koht robotkäsimäärab, kas süsteem suudab füüsiliselt jõuda nõutavatesse pick and place positsioonidesse, kandes samal ajal vajalikku koormat ja säilitades nõutava orientatsiooni.
Olulised on neli põhispetsifikatsiooni:ulatus, kasulik koormus, telgede arv ja töömaht. Need on omavahel seotud, kuid ei ole omavahel asendatavad. Ulatus on roboti maksimaalne pikendus määratud tingimustel; see ei tähenda, et kõik punktid selle raadiuse sees on võrdselt kasutatavad. Tegelik töömaht sõltub liigendite piiridest, paigaldusasendist, tööriistadest, ümbritsevatest seadmetest ja igas punktis nõutavast orientatsioonist.
Kasulik koormus tähendab ka rohkemat kui toote kaal. Avali-ja-paigutage robotkäsipeab kaasas kandma toodet ja haaratsit, kinnitusriistvara, andureid, voolikuid, kaableid ja muid käepideme -otsa-. Seetõttu ei ole 2 kg kaaluv toode koos 4 kg tööriistaga 2 kg kandevõimega rakendus. Telgede arv mõjutab seda, kui vabalt suudab robot toodet orienteeruda. Rohkem telge tagab üldiselt suurema positsioneerimise paindlikkuse, eriti kui osi tuleb pöörata või läheneda erinevate nurkade alt.
Käetööriistade-lõpp-
Thevali ja aseta haaratson füüsiline liides roboti ja toote vahel ning paljud ebausaldusväärsed komplekteerimisrakendused on pigem haaravad kui robotiprobleemid. Õigerobot haaratssõltub sellest, kuidas tootega kokku puutuda, kui ühtlane on selle pind ja geomeetria, kui kiiresti tuleb seda käsitseda ja mis juhtub, kui haarde kvaliteet tootmise käigus muutub.
|
Haaratsi tüüp |
Parim jaoks |
Võtmepiirang |
Tüüpilised näited |
|
Vaakum |
Ligipääsetavate pindadega tooted, mis võivad moodustada usaldusväärse tihendi |
Jõudlus langeb poorse, kareda, lekkiva, väga kõvera või ebastabiilse pinna korral |
Karbid, kandikud, lehtmaterjal, pakendatud kaup |
|
Mehaaniline |
Osad, millel on korratavad servad, küljed või omadused, mida saab kinnitada |
Nõuab piisavat juurdepääsu ja võib tundlikke tooteid märgistada, deformeerida või kahjustada |
Töödeldud osad, pudelid, komponendid, jäigad pakendid |
|
Magnetiline |
Ferromagnetilised tooted, millega saab kontakti sobivalt pinnalt |
Piiratud ühilduvate metallidega ja võib nõuda jääk{0}}magnetismi juhtimist |
Terasest toorikud, plaadid, stantsitud komponendid |
|
Pehme haardumine |
Õrnad, ebakorrapärased või kergesti deformeeruvad tooted |
Haardejõud, kiirus, vastupidavus ja geomeetria ulatus võivad olla piiratumad |
Toidukaubad, paindlikud pakendid, õrnad komponendid |
Vaakumhaardumine illustreerib, miks rakenduste sobitamine on oluline. Iminapp võib tunduda sobiv, kuna tootel on suur lame pind, kuid poorsus, pinna karedus, lekketeed, kuju stabiilsus, saastumine ja toote deformatsioon võivad takistada usaldusväärse vaakumtihendi tekkimist. Näiteks poorsest plaadist valmistatud karp võib käituda väga erinevalt suletud plastalusest.
Mehaanilised haaratsid pakuvad positiivset kontakti, kuid sõltuvad ligipääsetavatest haardeomadustest ja sobivast kinnitusjõust. Liiga väike jõud põhjustab libisemist; liiga palju võib toodet muljuda, märgistada või moonutada. Magnethaarde võib sobivate terasdetailide puhul olla ülilihtne, kuid see ei saa hakkama värviliste materjalidega ja võib tekitada protsessiprobleeme jääkmagnetismi tõttu. Pehmed haaratsid võivad sobituda ebakorrapäraste või habraste objektidega, kuid neid tuleb siiski kontrollida tsükli kiiruse, kasuliku koormuse, kulumise ja korratavuse nõuete suhtes.
Õige küsimus ei ole seega "Milline haarats on parim?" aga"Milline haaramisviis jääb selle toote tegelike variatsioonide puhul usaldusväärseks?
Nägemine ja tajumine
A vali ja koht roboti nägemissüsteemütleb automaatikale, kus objekt asub ja kui vaja, kuidas see on orienteeritud. Teised andurid võivad süsteemile öelda, mis juhtub, kui robot selle objektiga füüsiliselt suhtleb.
Lihtsates rakendustes2D nägeminesuudab tuvastada pildi tasapinnal nähtavad objektid, pakkudes tavaliselt x-y asukoha ja pöörlemise teavet. See on kasulik, kui toodete asukoht või orientatsioon on erinev, kuid nende asjakohast geomeetriat saab tuvastada kaameravaates.3D nägeminelisab sügavuse või kõrguse informatsiooni. See muutub kasulikuks, kui süsteem peab mõistma kõrguse, pinna kuju, virnastamise või vähem struktureeritud tooteesitluse erinevusi.
Jõutuvastus lahendab teistsuguse probleemi. Visioon annab eelkõige teavet asukoha ja orientatsiooni kohta; jõu või pöördemomendi tuvastamine annab tagasisidet kontakti ja suhtluse kohta. See võib aidata süsteemil tuvastada, kas komponent on õigesti paigal, kas kontaktjõud on piirides või kas sisestustakistus on muutunud.
Mitte iga rakendus ei vaja visiooni. Täpsetes ja korratavates kinnitusdetailides olevatel osadel võivad olla juba piisavalt teadaolevad asukohad, et robot saaks fikseeritud koordinaatide järgi töötada.
Kontroller ja liikumise planeerimine
Theroboti kontrollermuudab sihtmärgi asukohad ja anduri teabe koordineeritud liikumiseks valiku- ja kohapunktide vahel.
Iga tsükli jaoks võib süsteemil olla vaja määrata sihtkoordinaadid, tööriista nõutav orientatsioon, punktidevaheline trajektoor ning lubatud kiirus ja kiirendus. Tee peab arvestama ka liigeste piire, ümbritsevat varustust ja võimalikke kokkupõrkealasid. Liikuvate-liinirakenduste puhul võib liikumise planeerimine hõlmata lisaks konveieri jälgimist, et robot saaks toote kinni pidada ilma konveierit peatamata. Seetõttu on brošüüri kiirus üksi tegeliku tsükliaja kehv ennustaja. Robot võib olla võimeline saavutama väga suuri tippkiirusi, kuid tootmistsükkel hõlmab kiirendamist, aeglustumist, orientatsiooni muutusi, lähenemis- ja taganemisliigutusi, haaramisaega, vabastamisaega ja mis tahes vältimisliigutusi, mis on vajalikud tööriistade või seadmete ümber.
Sel põhjusel peaks tsükli{0}}aja simulatsioon hindama kogu teed, mitte lihtsalt roboti maksimaalset kiirust.
Konveier, kinnitused ja ülesvoolu seadmed
Robot saab valida ainult seda, mida tootmissüsteem talle esitab. Paljudes rakendustes määravad konveierid, kinnitusdetailid, söötjad, eristusseadmed, indekseerimismehhanismid, puhvrid ja ülesvoolu juhtseadmed kindlaks, kas robot võtab tooteid vastu sellisel kujul, mida ta suudab järjepidevalt käsitseda.
Kaaluge konveieri vahekaugust. Kui tooted saabuvad prognoositavate lünkade ja suundadega, saab robot sooritada korratavat jada. Kui need lüngad muutuvad pidevalt, tooted kattuvad või orientatsioonid on juhuslikud, peavad kontroller ja nägemissüsteem lahendama palju raskema probleemi. Mingil hetkel ei ole piiravaks teguriks enam roboti kiirus, vaid tooteesitluse kvaliteet. Singulatsioon eraldab tooted, nii et neid saab ükshaaval tuvastada ja valida. Fixtures loovad teadaolevad positsioonid ja orientatsioonid. Indekseerimine loob prognoositavad peatus- või ülekandepunktid. Puhverdamine neelab lühiajalised{7}}erinevused üles- ja allavoolu protsessikiiruste vahel. Seejärel tagab sünkroonimine, et robot, konveier, söötur ja allavoolu seadmed vahetavad tooteid ilma üksteist korduvalt nälgimata või blokeerimata.
Levinud integreerimisviga on kõigepealt roboti ostmine ja hiljem tooteesitluse kujundamine. Kiire robot ei kompenseeri sööturit, mis loob ebastabiilse orientatsiooni, konveierit, mis tekitab kontrollimatut kogunemist, ega ülesvoolu masinat, mis vabastab tooteid ettearvamatute purskega.
Tõeline disainiküsimus ei ole seega lihtsalt "Kui kiiresti saab robot liikuda?" See on: "Kas kogu süsteem suudab pidevalt esitada valitavaid tooteid roboti jaoks vajaliku kiirusega?"
Kuidas vali{0}}ja-paiguta tsükkel tegelikult töötab
A vali-ja-paigutage tsükkeltundub väljastpoolt lihtne, kuid iga samm sõltub erinevast toote kindluse, tundlikkuse, mehaanilise juhtimise ja sünkroonimise tasemest.
Kaaluge painduvat kotti, mis liigub läbi pakendamisliini. Robot peab esmalt teadma, kus kott asub, määrama selle orientatsiooni, valima kasutatava haardepunkti, kinnitama selle, liigutama seda kontrolli kaotamata ja lõpuks asetama selle allavoolu protsessi nõutava tolerantsi piiresse.
|
Samm |
Sammu pealkiri |
Põhiülesanne |
Märkus |
|
1. samm |
Leidke toode |
Määrake, kus sihttooted korjamiseks kuvatakse |
Ärge lootke ainult roboti kiirusele; tootesööda prognoositavus on peamine kitsaskoht. |
|
2. samm |
Arvutage orientatsioon ja haardepunkt |
Teisendage nägemistuvastuse andmed võimalikuks valikuks |
Objekti tuvastamine ≠ kasutatav valikupunkt; süsteem vajab mehaanilist -teadlikku haaret-punktide arvutamist. |
|
3. samm |
Vali |
Robot liigub arvutatud poosi, puutub kokku töödeldava detailiga, aktiveerib haaratsi, kontrollib haaret enne väljumist |
Haaratsi aktiveerimine ei võrdu eduka valikuga. Ülekande liikumine algab alles pärast usaldusväärset haardekinnitust. |
|
4. samm |
Liiguta ja jälgi |
Täitke ülekandetrajektoori, käsitsege dünaamilisi liikuvaid sihtmärke |
Täielik reaalne{0}}tsükkel hõlmab tuvastamise latentsust, lähenemist, kiirendust-aeglustamist, haaret, jälgimist, orientatsiooni muutmist, kliirensi liikumisi, settimist, vabastamist ja tagasisõitu. |
|
5. samm |
Asetage ja kontrollige |
Edastage toode allavoolu{0}}vastuvõetavasse poosi ja orientatsiooni, vabastage osa, käivitage kinnitus |
Paigutamine lõpetatakse alles pärast edukat kinnitamist, mitte haaratsi vabastamisel. |
Täielikvali ja aseta tsükkelseega võib vaadelda järgmiselt:
Otsi → Arvuta poos → Lähenemine → Haare → Kinnita valik → Liiguta/jälgige → Koht → Kinnita
Millise robotitüübi peaksite valima?
Selle jaoks pole universaalselt parimat robotitvali-ja-paigutage automatiseerimine. Õige arhitektuur sõltub sellest, kuidas rakendus tasakaalustab kiirust, kasulikku koormust, ulatust, orientatsiooni, jalajälge ja paindlikkust. Kergekaaluliste toodete ülikiireks käsitsemiseks optimeeritud robot võib olla kehv valik ülesande jaoks, mis nõuab keerukat osade pööramist. Samuti ei pruugi lihtsa lineaarse liikumisega rakendus vajada kuue-telje paindlikkust.
Seetõttu pole kasulik küsimus "Milline robot on parim?" aga"Milline roboti arhitektuur vastab selle vali{0}}ja-koha tsükli piirangutele?"
Delta robot
A delta vali ja aseta robotsobib hästi, kui komplekteerimiskiirus on olulisem kui kandevõime või orientatsiooni paindlikkus. Selle kerge paralleelse{1}}õla struktuur on loodud väga kiireks korduvaks liikumiseks, tavaliselt konveieri kohal asetsevast asendist. Seetõttu sobivad deltarobotid eriti hästi pakendamiseks, toidu käitlemiseks, sorteerimiseks ja muudeks rakendusteks, kus tuleb tuvastada ja suurel kiirusel üle kanda palju kergeid tooteid.
Arvestage, et üksikult pakendatud tooted jõuavad pidevalt konveierile. Nägemissüsteem tuvastab iga toote, konveieri jälgimine värskendab selle asukohta ja deltarobot kannab vastuvõetavad esemed kiiresti kandikutele või pakenditele ilma liini peatamata. See on seda tüüpi ülesanne, mille puhul arhitektuuri kiirus võib anda tõelise eelise.
SCARA robot
A SCARA vali ja aseta roboton sageli eelistatav, kui rakendus nõuab kiiret ja korratavat liikumist läbi kompaktse horisontaalse tööruumi ilma kuue-teljelise roboti täieliku orientatsioonivabaduseta. See on eriti tõhus monteerimis-, sisestamis-, komponentide teisaldamise ja masina{2}}laadimise ülesannete puhul, kus suurem osa liikumisest toimub horisontaaltasapinnal koos kontrollitud vertikaalse liikumisega valiku- või paigutuspunktis.
Näiteks võib väikeste{0}}osade montaažikamber valida plaatidelt elektroonilisi või mehaanilisi komponente ja asetada need koostu kindlatesse kohtadesse. Robot saab positsioonide vahel kiiresti liikuda, hõivates protsessi ümber suhteliselt vähe põrandapinda.
6-teljeline liigendrobot
A 6-teljeline vali ja aseta robot, ehk liigendrobot, on kõige kasulikum siis, kui rakendus nõuab olulist vabadust nii asukoha kui ka orientatsiooni osas. Kuus sõltumatult juhitavat telge võimaldavad robotil läheneda toodetele erinevatest suundadest, pöörata neid ülekande ajal, ulatuda seadmete ümber ja asetada need suundadesse, mis võivad lihtsama arhitektuuri puhul keeruliseks osutuda. Seetõttu on see tavaline masinahoolduses, segakäitlusülesannetes, keerukas koostamises ja rakkudes, kus üks robot teeb mitut erinevat toimingut.
Kuue{0}}telje arhitektuur on kõige mõttekam, kui orientatsioon ja lähenemise paindlikkus on tõelised protsessinõuded, mitte lihtsalt soovitavad spetsifikatsioonid paberil.
Koostöörobot
A koostöörobot vali ja aseta, või cobot, võib olla mõttekas, kui paindlikkus, lihtsam ümberpaigutamine, inimestevaheline suhtlus või väiksem -maht/kõrge-miksi tootmine on olulisemad kui kõrgeima võimaliku valikumäära saavutamine.
Näiteks võib tootja, kes toodab sagedasi tootevariante, kasutada kobotit osade seadmete vahel teisaldamiseks või operaatori korduva käsitsemise abistamiseks. Lahtrit võib olla lihtsam ümber seadistada kui kõrgelt optimeeritud kiiret{1}}automaatikasüsteemi, mis muudab arhitektuuri atraktiivseks seal, kus tootmisnõuded muutuvad regulaarselt.
Robotitüüpide võrdlustabel
|
Roboti tüüp |
Kiirus |
Kasulik koormus |
Jõua |
Orienteerumise paindlikkus |
Jalajälg |
Tüüpiline rakendus |
|
Delta |
Äärmiselt kiire korduv korjamine |
Sobib kõige paremini kergematele toodetele |
Kontsentreeritud tööala roboti all |
Piiratud kuni mõõdukas, konfiguratsioonist-sõltuv |
Õhupaigaldus võib liiniruumi säilitada |
Kergekaaluliste toidupakkide korjamine liikuvalt konveierilt kandikutele |
|
SCARA |
Kiire tasapinnaline liikumine |
Tavaliselt sobib väikeste ja keskmiste käitlemisülesannete jaoks |
Kompaktne horisontaalne tööala |
Hea ümber vertikaaltelje, piiratud keeruka 3D-orientatsiooni jaoks |
Kompaktne |
Väikeste komponentide korjamine kandikutelt kokkupanekuks või sisestamiseks |
|
6-teljeline liigend |
Kiired, kuid keerulised teed võivad vähendada efektiivset tsüklikiirust |
Saadaval väga laias kandevõime vahemikus |
Paindlik 3D ulatus roboti ümber |
Suurepärane |
Väike alus, kuid vajab vaba ruumi suurema 3D tööümbriku jaoks |
Komponendi valimine, ümberorienteerimine ja seejärel masina kinnitusse laadimine |
|
Koostööaldis |
Tavaliselt valitakse see pigem paindlikkuse kui maksimaalse läbilaskevõime tõttu |
Tavaliselt kerge kuni keskmine, olenevalt mudelist- |
Paindlik liigendatud ulatus |
Kõrge |
Sageli kompaktne ja lihtne ümber paigutada |
Kõrge{0}}miksi osade ülekandmine operaatoritega jagatud tööruumis |
Kolm kompromissi{0}}on tavaliselt kõige olulisemad.
Esiteks,kiirus ja paindlikkus tõmbavad disaini erinevatesse suundadesse. Delta-robot suudab suurepäraselt teha tuhandeid väga korduvaid liigutusi, samas kui kuue-teljega robot ohverdab mõningase lihtsuse, et saavutada lähenemisel ja orienteerumisel palju suurem vabadus. Paindlikkuse eest maksmine, mida rakendus kunagi ei kasuta, parandab lahtrit harva.
Teisekstöö ümbrik loeb rohkem kui nominaalne haare. Robot võib tehniliselt jõuda kahte nõutud punkti, kuid ei saa siiski liikuda nende vahel nõutava tööriista orientatsiooniga või konveiereid, kaitsepiirdeid, kinnitusi või muid masinaid segamata.
Kolmandaks, roboti valik peaks põhinematäielik tsükkel, mitte roboti spetsifikatsioonileht. Toote esitlemine, haardeaeg, tuvastus, trajektoor, konveieri jälgimine, paigutuse tolerants, kontrollimine ja allavoolu sünkroonimine võivad kõik määrata tegeliku läbilaskevõime.
Seetõttu on parim arhitektuur see, mis teostab vajaliku tsükli piisava varuga-ilma kiirust, ulatust, liigendamist või keerukust, mida protsess ei vaja, lisamata.
Järeldus: õige valiku valimine-ja-robot alustab rakendusega
A vali-ja-paigutage robotvõib täita lihtsat ülesannet-objekti ühest asukohast teise teisaldamine,-kuid usaldusväärne valiku-ja-paigasüsteem sõltub palju enamast kui robotkäest endast. Haaramine, tuvastamine, toote esitlemine, liikumise planeerimine, ohutus ja integreerimine mõjutavad seda, kas kogu rakk suudab järjepidevalt saavutada vajaliku tsükli. Seetõttu peaks roboti valimine algama pigem rakendusest kui konkreetsest robotimudelist. Enne roboti arhitektuuride võrdlemist määrake toote kaal ja geomeetria, nõutav ulatus ja orientatsioon, sihttsükli aeg, paigutustolerants, toote esitusviis, haaramismeetod ja andurinõuded.
Delta-robotid on sageli hea valik kergete toodete väga kiireks käsitsemiseks, samas kui SCARA-robotid sobivad kompaktsete tasapinnaliste montaaži- ja teisaldamistöödega. Descartes'i robotid suudavad tõhusalt katta suuri ristkülikukujulisi tööpiirkondi ja kuue{1}}teljega robotid pakuvad suuremat vabadust, kui on vaja keerukat positsioneerimist ja orientatsiooni. Koostöörobotid võivad sobida seal, kus paindlikkus, ümberpaigutamine või inimestega suhtlemine on olulisemad kui maksimaalne läbilaskevõime.
Lõplik otsus peaks põhinema kogu valiku-ja-koha tsükli- toimivusel, mitte aga kasulikul koormusel, ulatusel või roboti maksimaalsel kiirusel eraldiseisvalt. Hästi-sobiv süsteem on süsteem, mis suudab korduvalt valida, teisaldada, paigutada ja kontrollida tegelikku toodet tegelikes tootmistingimustes piisava jõudlusvaruga.

Kas olete valmis roboti valima ja paigutama?
Olenemata sellest, kas uuendate oma lõpp-automaatikat või otsite usaldusväärset-ja-robotite tarnijat, võtke ühendust RBTIC-ga, et saada tasuta kohandatud valiku- ja paigutuslahendusi ja paigutuse kujundusi või broneerida tehaseekskursioon.